
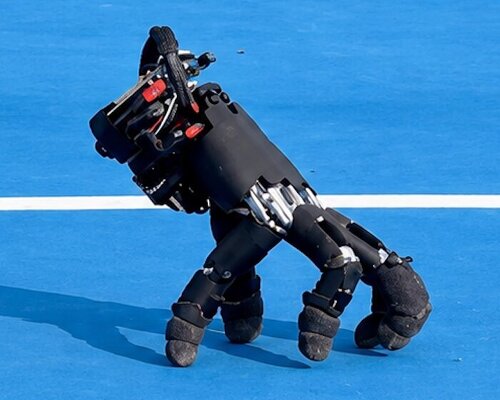
想象一只机械手要去狭缝里按下按钮。通常,它得先装在机械臂上,机械臂再由更大的移动平台送过去。ETH Zurich Soft Robotics Lab 的这台原型换了一个思路:不再给手配腿或轮子,直接让五根手指驮着手掌走过去;到达之后,同一批手指再腾出来操作物体。
这件事值得看,不是因为它像影视作品里会爬行的断手,而是因为它试着把机器人的“移动”和“干活”合并进同一套结构。下面的性能和实验数据主要来自 designboom 的二手报道;有关训练细节的补充来自 ETH Zurich Soft Robotics Lab,尚缺论文、代码和完整实验记录的交叉验证。
五根手指,轮流当腿
原型基于一只商用仿人机械手。它有五根手指、20 个主动关节,每根手指四个。所谓主动关节,就是可以由电机控制其动作的活动部位。研究人员 Amirhossein Kazemipour、Hehui Zheng 和 Robert K. Katzschmann 又把电池、传感器与计算硬件装到手上,组成一套重 818 grams 的无绳系统,不需要外接机械臂托着移动。
这是一种灵巧机械手——用多个可独立控制的关节模仿人手完成复杂动作。不同的是,它的灵巧性不只用于抓取。手指还要支撑整机、推动身体和改变方向。某根手指抬起时,其余手指必须继续保持平衡;需要碰触物体时,它们又要重新分工。
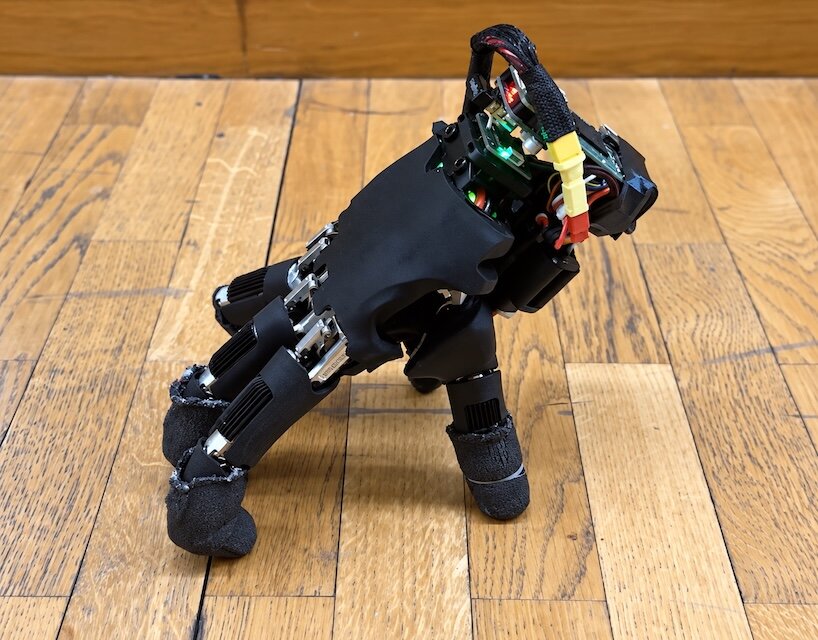
问题在于,手指并不是五条缩小的腿。它们长短不同,活动范围也不同,手掌落地时还会自然倾斜。团队因此使用强化学习训练运动策略。强化学习可以理解为让控制系统反复尝试动作,再根据结果得到奖励或惩罚,逐渐找出更有效的做法。训练先在仿真环境里完成,再迁移到实体机械手上。
据 ETH Zurich Soft Robotics Lab 的补充材料,团队没有预先编排一套固定“步法”,只在模拟器中规定速度、节奏和指尖活动范围,让系统自己决定何时抬起哪根手指。五指不对称原本是麻烦,最终却成了策略可以利用的身体条件;直接套用四足机器人的步态奖励,训练反而更慢。
这也接近具身智能的思路:智能不只存在于控制程序中,也来自身体结构和环境之间的配合。换句话说,算法不是指挥五根规格统一的支柱,而是在学习怎样使用这只手本来的形状。
不只在平桌上挪几步
据 designboom 报道,这只机械手曾无绳通过 14 种室内外表面,其中包括 carpet、tile、metal grating、asphalt、grass、gravel 和 weathered stone。它能前进和转向;被故意侧放后,25 次试验中有 21 次靠另一套学得的策略重新起身。
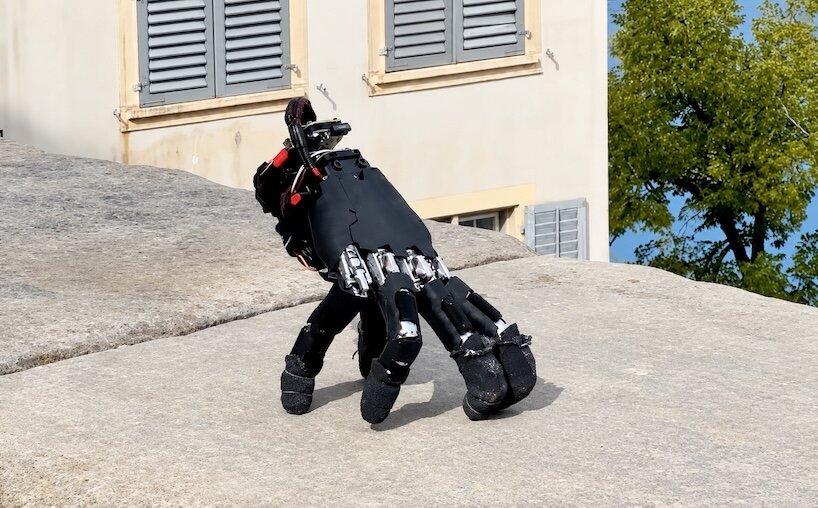
14 种表面说明它没有被限制在一张平整实验台上,但不能据此外推为对各种复杂地形都具有普遍适应能力。21/25 同样只是小样本测试,更适合看作“跌倒后恢复已经做得出来”,而非成熟可靠性的证明。
更能说明设计意图的是键盘实验。机械手用一部分手指支撑身体,同时用另一部分手指按方向键,32 个目标中按对了 29 个。据实验室补充,这项测试没有视觉反馈。它随后还用按键执行了益智游戏 Sokoban 中的移动操作。不过现有材料没有说明它是否自行规划解法、完成整局,还是只执行预定的按键序列。
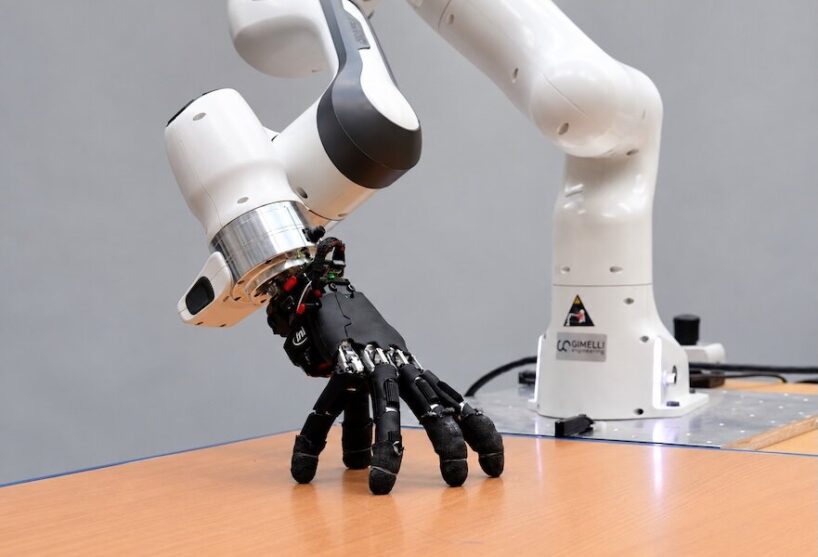
另一项实验让它接近一个小物体,再把物体推向目标位置。这里展示的是“运动—操作一体化”(loco-manipulation):机器人一边移动自身,一边接触或调整物体。传统方案往往把底盘、机械臂和末端机械手分开设计;这台原型则让同一组手指在支撑、行走与操作之间切换。
有意思的不是少装几条腿
把手变成移动机器人,潜在价值在于重新安排硬件的角色。报道设想,较大的机器人未来可以把机械手放到狭窄入口附近,由它独自爬向控制器或物体,完成任务后再返回。仓储、救援与狭小空间因此是值得继续观察的方向,但现有材料没有给出这些场景中的真实测试,不能把设想写成已经具备的能力。
这项原型更像一次结构上的提问:一个部件是否必须永远只做一件事?当手指既是“腿”又是工具,机器可以少依赖一套专门运送机械手的机构。代价也很直接——用于站稳的手指,未必能同时参与操作,控制系统必须不断处理支撑与干活之间的冲突。
局限与未知
- 所有主要效果数据目前只有 designboom 一篇二手报道支撑,缺少论文全文、实验视频和代码仓库供独立核查。
- “自主”在现有材料中主要指机载电池、传感器、计算硬件与无绳运行;是否仍依赖外部通信、动作指令或人工触发,并未说明。
- 团队也指出,系统仍需要更好的机载感知和更丰富的运动能力。现有演示证明了概念可行,却还不足以回答速度、续航、负载和长期耐用性等实际部署问题。