
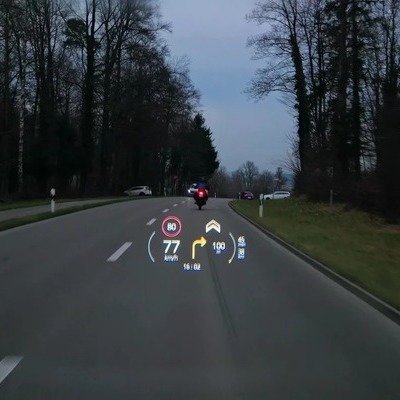
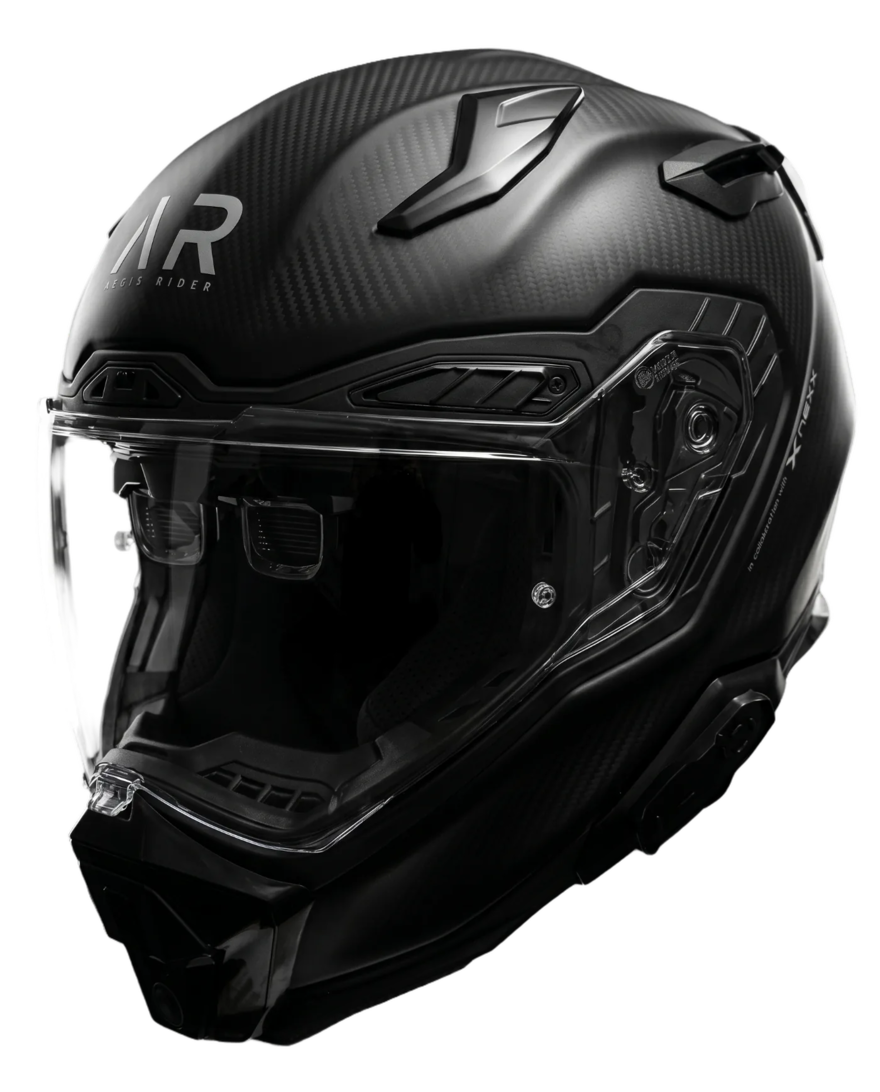
骑摩托经过路口,你会左右转头确认来车。可如果速度和导航始终贴在眼前,它们也会跟着一起转,恰好挡住你想看的地方。Aegis Rider的Vision头盔想解决的就是这个问题:不再把HUD当成一块黏在脸上的小屏幕,而是让信息尽量留在摩托车和前方道路的方向。
这件事值得看,不是因为头盔里又多了一块显示器,而是因为团队承认:汽车HUD的交互逻辑,搬到摩托车上会失效。以下产品信息主要来自Core77对Aegis Rider自述的转述,目前没有独立测试或论文数据验证其显示效果与安全收益。
汽车不动,骑手会动
HUD(Head-up display,抬头显示)会把速度、导航等信息叠加在驾驶者前方,减少低头看仪表的需要。汽车通常可以把图像投向固定的挡风玻璃。驾驶者转头观察时,图像仍留在原来的位置。
摩托车没有同样的固定显示面。显示装进头盔后,参照物也从车辆变成了人的头部。普通的“头部锁定”会让图像相对头盔保持不动:骑手往左看,它就往左跟;骑手低头看仪表,它也继续占据视野。这里的“跟随”并不是眼动追踪,不代表系统知道眼睛具体在看哪里,只是画面跟着头盔一起移动。
问题也由此出现。骑手转头,本来就是为了看后视镜、来车或弯道。此时持续居中的信息可能遮挡交通目标,还可能形成“注意力隧道”——人过度盯着显示内容,反而漏掉周围环境。
让信息留在外面
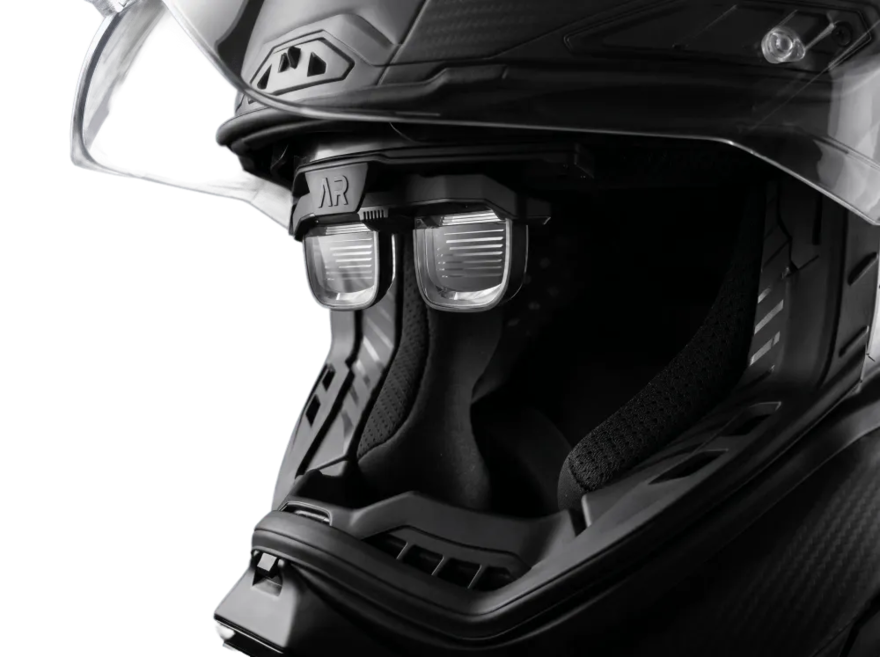
据Core77报道,Vision头盔内有一枚用于追踪摩托车的摄像头,车上还要固定一个传感器。两者配合,计算摩托车相对骑手头部的位置和角度。软件再据此调整速度、导航等信息的显示位置。
它采用的是接近“视界锁定”或“世界锁定”的思路:图像不再固定于头部,而是关联现实空间中的外部参照。Aegis Rider称,信息会位于前方道路、锚定于摩托车;当骑手查看后视镜或望向弯道时,显示会移出视野。
可以把两种逻辑想成便利贴。头部锁定,是把便利贴贴在眼镜上,转到哪里都能看见。Vision想做的,则是把它贴回车和道路所在的方向:你转头处理别的事情时,它不必继续追过来。
这不是简单地把信息隐藏掉。系统首先要知道头和车之间的相对关系,再决定图像应当留在哪里。也就是说,关键变化不在显示内容,而在显示内容以谁为坐标。
它为何从弯道开始
这套思路也和Aegis Rider的来历有关。据ETH Zurich介绍,Simon Hecker等研究人员早期研究的是摩托车弯道事故。他们开发的“Curve Guardian”结合摄像头、地图和控制理论,计算更安全的入弯速度与轨迹,再通过头盔AR(增强现实,即把数字提示叠加到现实视野)给骑手提示。
项目后来获得ETH Pioneer Fellowship支持,并在2020年孵化为Aegis Rider。换句话说,这家公司并非先想到“把仪表塞进头盔”,再寻找用途。它的起点就是骑手在弯道中的动作、视线和风险。如今让HUD在骑手转头时主动让位,可以看作这条研究路线在交互设计上的延续。
真正重要的是“什么时候不显示”
许多界面设计追求信息随时可见。摩托车HUD却提醒我们,可见不等于有用。骑手直视前方时,速度和导航可能有价值;当他主动转头查看侧后方时,同一组信息继续占据中央视野,反而可能成为干扰。
因此,Vision最值得关注的并不是它显示了多少东西,而是它试图判断信息何时应该退出。这个判断把HUD从静态排版问题,变成了驾驶动作问题:先理解骑手为什么转头,再决定界面该留还是该走。
Core77称,Vision提供从XS到3XL共7个尺码,价格为2,000美元。但现有材料没有说明这是正式售价、预售价还是特定配置价格,也没有确认车载传感器是否包含在内。
局限与未知
- “锚定在摩托车”与“居中于道路”并不完全是一回事。现有报道没有解释系统采用何种空间锚定方式,也没有披露延迟、精度和失效处理。
- Aegis Rider所说的显示会在转头时“让开”,目前仍是厂商描述。没有独立道路测试证明它能稳定减少遮挡,更不能据此断言它已经提升安全性。
- 头盔HUD还要面对制造、认证和长期维护。Vision目前披露的信息不足以判断这套摄像头、车载传感器与显示系统在真实天气和长期使用中的表现。
Vision提出了一个朴素但关键的原则:摩托车HUD不能只问“信息放在哪里”,还要问“骑手正在做什么”。汽车的显示面固定在车上,摩托骑手的视野却会随身体不断变化。真正适合头盔的界面,或许不是更执着地跟住视线,而是知道何时退出视线。